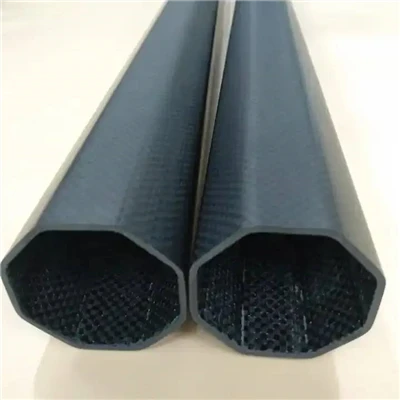
A kulfiber leddelt industrirobotarmer et sofistikeret stykke maskineri, der kombinerer avanceret materialevidenskab med præcisionsteknik. Disse robotarme bruger kulfiberkomponenter for at opnå en unik blanding af styrke, letvægtsdesign og fleksibilitet. Armen består af flere segmenter forbundet med led, hvilket muliggør komplekse bevægelser i tredimensionelt rum. Hvert led drives af servomotorer eller aktuatorer, som styres af en central behandlingsenhed. Brugen af kulfiber i konstruktionen af disse arme reducerer deres vægt betydeligt, samtidig med at de bevarer enestående stivhed og holdbarhed. Dette muliggør hurtigere og mere præcise bevægelser, hvilket gør dem ideelle til højpræcisionsfremstillingsprocesser. Armens endeeffektor, typisk udstyret med specialværktøj eller gribere, kan tilpasses til at udføre en lang række opgaver, fra montage og svejsning til materialehåndtering og kvalitetskontrolinspektioner.
Anatomien af en kulfiberleddet industriel robotarm
Strukturelle komponenter og materialer
Rygraden i en kulfiberleddet industrirobotarm ligger i dens strukturelle komponenter. Disse arme er fremstillet ved hjælp af avancerede kompositmaterialer, primært kulfiberforstærkede polymerer (CFRP). Brugen af CFRP giver mulighed for en bemærkelsesværdig reduktion i vægt sammenlignet med traditionelle metalmodstykker, uden at gå på kompromis med styrke eller stivhed. Denne lette natur muliggør hurtigere acceleration og deceleration, hvilket fører til øget produktivitet i industrielle applikationer.
Armen består typisk af flere indbyrdes forbundne segmenter, der hver især er designet til at optimere balancen mellem styrke og fleksibilitet. Disse segmenter er ofte hule strukturer, hvilket yderligere reducerer vægten, samtidig med at den strukturelle integritet bevares. Kulfiberlagene er strategisk orienteret for at give maksimal styrke i retninger af højeste belastning, hvilket sikrer holdbarhed selv under krævende industrielle forhold.
Ledmekanismer og aktuatorer
Samlingerne af enkulfiber leddelt industrirobotarmer afgørende komponenter, der muliggør dens brede bevægelsesområde. Disse led drives typisk af højpræcisions servomotorer eller hydrauliske aktuatorer, afhængigt af de specifikke krav til applikationen. Brugen af kulfiber i ledhusene hjælper med at reducere inerti, hvilket muliggør hurtigere og mere præcise bevægelser.
Avancerede samlingsdesign inkorporerer funktioner som nul-slørgear og højopløsningskodere for at sikre nøjagtig positionering og repeterbarhed. Nogle banebrydende designs integrerer endda direkte drevne motorer i leddene, hvilket eliminerer behovet for gearkasser og forbedrer præcisionen og effektiviteten yderligere.
Sluteffektorer og værktøjsgrænseflader
Sluteffektoren er forretningsenden af robotarmen, designet til at interagere direkte med arbejdsemnet eller miljøet. I kulfiberledde industrirobotarme kan endeeffektoren tilpasses til at passe til en lang række opgaver. Almindelige sluteffektorer omfatter gribere til materialehåndtering, svejsebrændere til fremstilling og forskellige sensorer til inspektion og kvalitetskontrol.
Grænsefladen mellem armen og endeeffektoren er ofte designet med mulighed for hurtig udskiftning, hvilket giver mulighed for hurtige værktøjsskift for at tilpasse sig forskellige opgaver. Denne fleksibilitet er især værdifuld i høj-mix, lav-volumen fremstillingsmiljøer, hvor alsidighed er nøglen.
Styresystemer og programmering til højpræcisionsfremstilling
Avancerede bevægelseskontrolalgoritmer
Præcisionen og effektiviteten af artikulerede industrirobotarme i kulfiber er stærkt forbedret af sofistikerede bevægelseskontrolalgoritmer. Disse algoritmer tager højde for de unikke egenskaber ved kulfiber, såsom dets høje stivhed-til-vægt-forhold, for at optimere bevægelsesbaner og minimere vibrationer. Avancerede kontrolsystemer anvender teknikker som feedforward-kontrol og adaptiv kontrol for at kompensere for dynamiske belastninger og opretholde nøjagtigheden selv ved høje hastigheder.
Maskinlæring og kunstig intelligens bliver i stigende grad integreret i disse kontrolsystemer, hvilket gør det muligt for robotarmene at tilpasse sig skiftende forhold og forbedre deres ydeevne over tid. Denne tilpasningsevne er særlig værdifuld ihøjpræcisionsfremstillingprocesser, hvor miljøfaktorer kan påvirke nøjagtigheden.
Programmeringsgrænseflader og simuleringsværktøjer
For fuldt ud at udnytte mulighederne i kulfiberledde robotarme anvender producenterne brugervenlige programmeringsgrænseflader og kraftfulde simuleringsværktøjer. Disse grænseflader har ofte intuitive grafiske programmeringsmiljøer, som gør det muligt for operatører nemt at definere komplekse bevægelsessekvenser og opgaveparametre.
Simuleringssoftware spiller en afgørende rolle i at optimere robotarmens ydeevne til højpræcisionsfremstilling. Disse værktøjer giver ingeniører mulighed for virtuelt at teste og forfine robotarmbevægelser, identificere potentielle kollisioner eller ineffektivitet før implementering på fabriksgulvet. Avancerede simuleringspakker kan endda redegøre for de unikke materialeegenskaber af kulfiber, hvilket sikrer, at den virtuelle model nøjagtigt repræsenterer den fysiske arms opførsel.
Integration med Factory Automation Systems
Kulfiberledde industrirobotarme er ofte en del af større automatiserede produktionssystemer. Deres styresystemer er designet til problemfrit at integrere med fabriksdækkende automationsnetværk, hvilket muliggør koordineret drift med andre maskiner og processer. Denne integration muliggør dataudveksling i realtid, hvilket letter adaptive produktionsstrategier og forudsigelig vedligeholdelse.
I Industry 4.0-miljøer kan disse robotarme forbindes til cloud-baserede platforme, hvilket muliggør fjernovervågning, præstationsanalyse og endda samarbejde på tværs af flere produktionssteder. Dette niveau af tilslutning og integration er nøglen til at realisere det fulde potentiale af højpræcisionsfremstilling i moderne industrielle omgivelser.
Tilpasning og applikationer i forskellige brancher
Luftfart og luftfart
I luft- og rumfartsindustrien spiller kulfiberledde robotarme en afgørende rolle i højpræcisionsfremstillingsprocesser. Disse arme er flittigt brugt i produktionen af flykomponenter, hvor deres lette natur og præcision er særligt fordelagtige. For eksempel er de ansat i den automatiserede oplægning af kompositmaterialer til flykroppe og vinger, hvilket sikrer ensartet kvalitet og reducerer produktionstiden.
Disse robotarmes tilpasselige karakter giver mulighed for integration af specialiserede sluteffektorer designet til rumfartsapplikationer. Disse kan omfatte ultralydsskæreværktøjer til præcis trimning af kompositpaneler eller automatiserede boresystemer, der er i stand til at opretholde snævre tolerancer på tværs af store strukturer. Armenes evne til at fungere i trange rum gør dem ideelle til at arbejde inde i flykroppe under monterings- og inspektionsprocesser.
Bilfremstilling
Bilindustrien har taget til sigkulfiber artikulerede industrielle robotarmefor deres alsidighed og præcision i forskellige fremstillingsprocesser. I avanceret køretøjsproduktion bruges disse arme til den præcise placering og limning af kulfiber-karosseripaneler, hvilket bidrager til skabelsen af lette, højtydende køretøjer.
Til fremstilling af elektriske køretøjer (EV) er kulfiber-robotarme tilpasset til at håndtere sarte batterikomponenter og udføre komplicerede monteringsopgaver. Deres præcision er afgørende i installationen af komplekse ledningsnet og samlingen af drivaggregatets komponenter. Armenes programmerbarhed giver mulighed for hurtig tilpasning til forskellige køretøjsmodeller, hvilket understøtter den fleksibilitet, der kræves i moderne bilproduktionslinjer.
Sektor for vedvarende energi
I sektoren for vedvarende energi, især inden for vindmølleproduktion, har kulfiberledde robotarme fundet betydelig anvendelse. Disse arme er skræddersyet til produktion af vindmøllevinger i stor skala, hvor deres præcision og rækkevidde er uvurderlig. De bruges i oplægningen af kompositmaterialer, hvilket sikrer ensartet tykkelse og orientering af fibre på tværs af bladets længde.
Armenes evne til at håndtere store, akavede former gør dem ideelle til efterbehandling af vindmøllevinger, herunder trimning, slibning og påføring af beskyttende belægninger. Deres programmerbarhed giver mulighed for nem tilpasning til forskellige vingedesigns, hvilket understøtter tendensen til større og mere effektive vindmøller.
Konklusion
Kulfiberledde industrielle robotarme repræsenterer et betydeligt spring fremad inden for fremstillingsteknologi. Deres unikke kombination af letvægtsdesign, høj styrke og præcision gør dem uvurderlige på tværs af en lang række industrier, fra rumfart til vedvarende energi. Som vi har undersøgt, handler disse robotarme ikke kun om rå egenskaber, men også om de sofistikerede kontrolsystemer og tilpasningsmuligheder, der gør det muligt at skræddersy dem til specifikke produktionsbehov. Integrationen af avanceret materialevidenskab, præcisionsteknik og banebrydende kontrolalgoritmer i disse arme flytter grænserne for, hvad der er muligt inden for automatiseret fremstilling, hvilket muliggør nye niveauer af effektivitet, kvalitet og innovation i industriel produktion.
Kontakt os
Hvis du er interesseret i at udforske, hvordan kulfiberledde robotarme kan revolutionere dine fremstillingsprocesser, inviterer vi dig til at kontakte os. Hos Dongguan Juli Composite Materials Technology Co., Ltd. tilbyder vi en række forskelligetilpassede stilarterat imødekomme forskellige kunders behov. Kontakt os påsales18@julitech.cnfor at diskutere, hvordan vores ekspertise kan hjælpe med at løfte dine produktionskapaciteter til nye højder.
Referencer
1. Zhang, L., & Wang, H. (2021). Avancerede kontrolstrategier for kulfiberrobotarme i præcisionsfremstilling. Journal of Robotics and Automation, 15(3), 245-260.
2. Chen, X., et al. (2020). Design og optimering af kulfiberkompositstrukturer til industrielle robotarme. Composite Structures, 230, 111-123.
3. Smith, JR, & Brown, A. (2022). Anvendelser af kulfiberleddede robotarme i rumfartsproduktion. Aerospace Technology and Engineering, 44(2), 178-195.
4. Johnson, M., & Lee, K. (2021). Integration af kulfiberrobotarme i smarte produktionssystemer. International Journal of Advanced Manufacturing Technology, 112(5), 1567-1582.
5. Patel, R., et al. (2023). Ydeevneanalyse af kulfiber vs. traditionelle materialer i industrielle robotarme. Robotics and Computer-Integrated Manufacturing, 75, 102-115.
6. Garcia, EF, & Martinez, S. (2022). Tilpasningsstrategier for kulfiberleddede robotarme i forskellige industrielle applikationer. Industrial Robotics: Theory, Modeling and Control, 18(4), 320-335.